2026/Культура и наследиефиналист
Sapiens
Робот-змея для расщелин, куда не пролезет человек
В горной расщелине шириной меньше 25 сантиметров может прятаться петроглиф, которому тысячи лет, — и туда не пролезет ни человек, ни обычный робот. Команда из Астаны построила гибкого робота-трансформера, который меняет форму, чтобы добраться до рисунка и сфотографировать его. Финалист сезона 2026.
- Направление
- Культура и наследие · робототехника
- Команда
- XLNC Astra — Жанарыс (Lead CAD), Тогжан (инженер, капитан), Акнур (инженер), Инкар (программист)
- Место
- Астана, NIS Nura
- Сезон
- 2026 — финалист
- Статус сейчас
- Прототип v2 с лидаром и нейросетью показан на финале 25.08.2026; первые полевые данные собраны со спелеологами
- ЦУР ООН
- 11 — устойчивые города и сообщества (сохранение культурного и природного наследия)
- Город
- Astana
- Школа
- NIS Nura
- Результат
- финалист сезона 2026 (Топ-11, денежный приз финалиста)
Паспорт проекта
 ▶
Sapiens · защита проекта перед жюри
Проблема, которую не видно из-за размера расщелины
По оценке команды, значительная часть горных петроглифов Казахстана — в Каратау, Джунгарском Алатау, Чу-Илийских горах — находится в труднодоступных расщелинах скал, невидимых для классических методов мониторинга, и разрушается без учёта.
Без своевременной фиксации это наследие исчезает безвозвратно — не эффектно, а тихо: выветривание и микроэрозия работают десятилетиями, и никто не узнает о потере, если рисунок не был задокументирован заранее.
Что придумали
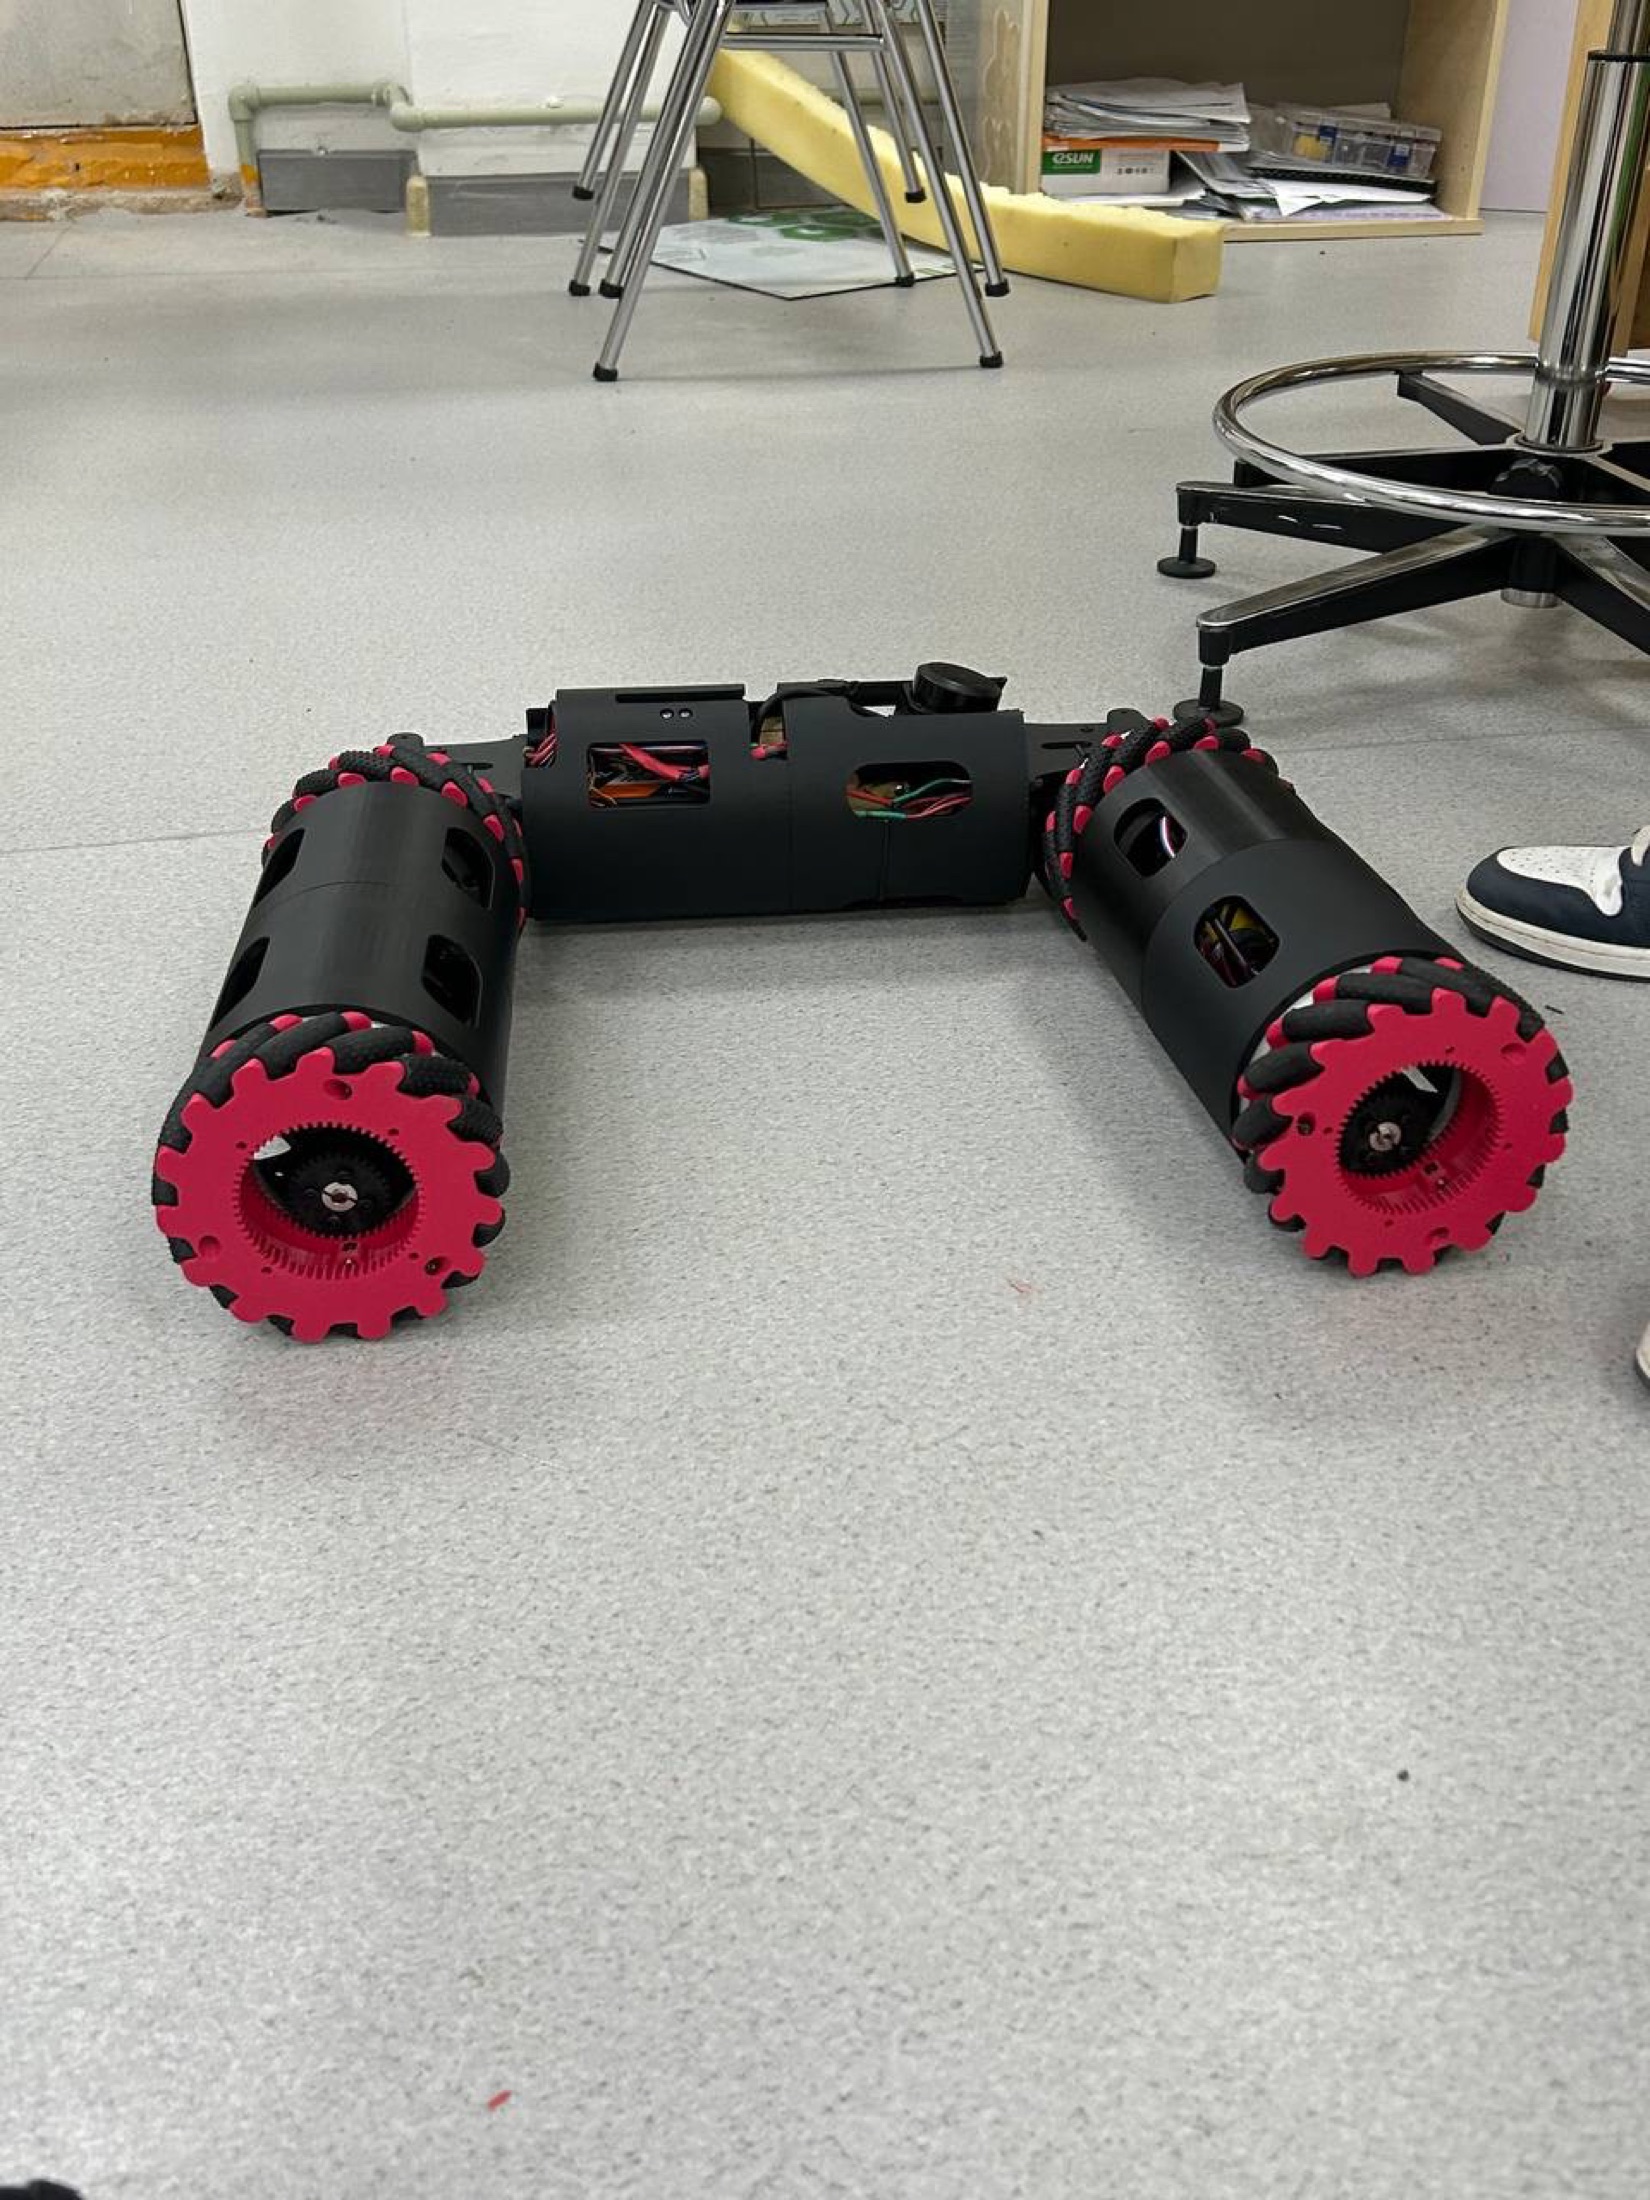
SAPIENS — робот-трансформер: узкий зонд диаметром 14 см и длиной 123 см проходит через щели, а меканум-база шириной 35 см обеспечивает точное позиционирование в любом направлении без разворотов. Конфигурация меняется между прямой и U-образной — по нажатию кнопки.
Технически это система компьютерного зрения Limelight с нейросетью YOLOv8s (распознавание объекта за 16 мс, обзор 160°) плюс LiDAR RPLidar C1 (до 5000 измерений в секунду, дальность до 12 м, работает в полной темноте). Главное отличие от существующих решений в одном предложении: если петроглифы прячутся в щели шириной меньше 25 см, решение должно быть таким же — тонким, гибким и способным менять форму. Громоздкий четвероногий робот вроде машин Boston Dynamics или жёсткий гусеничный ровер туда не пройдут.
Как это началось
«Идея родилась во время семейной поездки, когда мы с родственниками исследовали пещеры и горные расщелины. Мы заметили наскальные рисунки в труднодоступных местах — там, куда не может добраться ни один человек и ни один существующий робот… Тогда я решила собрать команду из людей, которых знала лично и кто хорошо разбирался в инженерии и робототехнике».
Главный провал: механика, которая не хотела гнуться
«Наш робот должен был сгибаться и проходить через узкие щели, но на практике он либо не гнулся в нужном направлении, либо не мог подниматься и спускаться… Сервомоторы часто выходили из строя, пластиковые детали ломались при нагрузке».
Была и человеческая часть провала, которую команда не стала прятать:
«Часть ребят не участвовала в работе так, как планировалось, из-за чего нагрузка ложилась на меньшее число человек. Это научило нас, что механическая надёжность важнее эффектного дизайна, а также важности честного распределения ответственности внутри команды с самого начала».
Разбор изобретателя
| Метод-этап | Итерация механики через физические отказы |
| Что сработало | Отказ от расчёта на бумаге в пользу многократных физических тестов сгибания — именно так нашли рабочую конфигурацию «прямая/U-образная» |
| Что не сработало | Изначальная недооценка распределения ответственности в команде — нагрузка стихийно легла на часть участников |
| → Инструмент Части 2 | Честное распределение ролей с самого старта — не после того, как нагрузка уже перекошена |
Где проект сейчас
Летом прототип ещё распознавал объекты по цвету, а ИИ-классификация петроглифов оставалась в планах: для неё не хватало данных. К финалу 25 августа команда, по её словам, показала вторую версию: модульный «робот-змея» с 2D-лидаром (дальность до 12 м) и камерой Limelight, данные которых сливаются в карту, а нейросеть обучена на 1 200 собственных фотографиях. При потере связи под землёй робот, как участники объяснили жюри, возвращается по сохранённой лидаром карте.
Данные для обучения помог собрать неожиданный союзник: карагандинская секция спелеологов СПЕЛЕО КРГ отправилась в экспедицию специально ради проекта — сделала замеры узких мест, определила потенциальные локации для тестов и собрала большую базу фотоматериалов прямо из пещер, чтобы модель училась на реальных снимках.
Открытых вопросов два. Меканум-колёса застревают на грунте и в песке, и команда рассматривает колёса другого типа. Второй пробел — разговор с будущими заказчиками: летом первое письмо археологам в Алматы осталось без ответа; к финалу, по словам команды, она проконсультировалась с археологом Национального музея.
Дальше, по словам команды, — участие в World Robot Olympiad в Пуэрто-Рико, где она представит SAPIENS на мировом уровне.
Потенциал развития
Взгляд со стороны: чем этот проект может стать, если довести его до продукта. Это аналитическая гипотеза редакции, а не заявление команды.
Ценность SAPIENS шире конкретной геометрии зонда. Она в двух вещах: в инженерном решении для доступа в экстремально узкие и тёмные пространства (которое переносимо на любую задачу «добраться туда, где нельзя ни человеку, ни колёсному роботу»), и в растущем датасете фотографий пещер и петроглифов, который команда уже начала собирать вместе со спелеологами.
Модель здесь редко бывает такой прямой: сама команда с самого начала формулирует целевого заказчика — государственные органы охраны наследия, археологические институты и музеи Казахстана. Это B2G-модель: устройство продаётся или сдаётся в аренду учреждениям, которые отвечают за учёт и сохранение наследия.
Направления, куда это масштабируется
| Направление | Что переиспользуется | Пример применения |
|---|---|---|
| Спасательные работы (МЧС) | Тот же трансформирующийся зонд для узких проходов | Осмотр под завалами — направление команда добавила в презентацию после работы с ментором |
| Оборонная сфера | Картографирование и 3D-карта труднодоступной местности | Заявлено самой командой как направление за пределами археологии |
| Обследование зон, связанных с радиацией | Способность проникать в узкие, потенциально опасные пространства без риска для человека | Заявлено самой командой как расширение применения платформы |
| Международный рынок карстовых пещер | Та же платформа, другая геология | Например, карстовые пещеры Индонезии — направление, обсуждавшееся с ментором |
| ИИ-классификация петроглифов по датасету | Фотобаза, собранная спелеологами СПЕЛЕО КРГ | Обучающая выборка для модели датировки и классификации наскальных рисунков — актив, который растёт с каждой экспедицией |
Что нужно доказать. Первое — спрос: одна консультация с археологом — только начало, и пока неясно, что реально нужно археологическим институтам и музеям. Второе — надёжность механики за пределами лаборатории: сервомоторы и пластиковые детали уже один раз подвели под нагрузкой. Третье — масштаб проблемы в абсолютных числах: сколько петроглифов находится в труднодоступных местах и сколько уже утрачено.
Что советуют тем, кто начинает
«Не бойтесь начинать с идеи, которая кажется слишком амбициозной. Наш робот не гнулся, не поднимался, ломались сервомоторы — но каждая неудача приближала нас к рабочему решению. Соберите вокруг себя людей, которым доверяете и которые дополняют ваши слабые стороны, и будьте готовы к тому, что первая версия почти никогда не работает так, как задумано — и это нормально».
«Изобретать — это…»
«Изобретать — это ошибаться сотни раз, пока не добьёшься своего».
В аудио-интервью участники добавляют к этому ещё один урок:
«Никогда не бояться того, что ты пока ничего не умеешь или что тебе не хватает навыков. Навыки придут. Самое главное — это твоя идея и твоя активность».
Взгляд эксперта
Аналитическая врезка редакции: оценка проекта и принципа, который он демонстрирует, — не команды.
Что здесь инженерно сильно. Робот-трансформер для щелей уже 25 сантиметров: туда не пролезает ни человек, ни серийный робот, и команда строит инструмент там, где его сегодня почти нет.
Какой принцип это демонстрирует. Выбор задачи по критерию «иначе — никак»: вместо улучшения существующего на проценты — доступ к недоступному. Такой выбор прощает сырость прототипа: готовых решений для этой задачи почти нет.
Куда это масштабируется. Кроме петроглифов — инспекция трубопроводов, вентиляционных шахт, завалов: везде, где узко, темно и дорого ошибаться. Археология здесь — только точка входа.
Материалы команды
Команда2