2026/Экология и ресурсы
AgroVision
Робот, который лечит не всё поле, а одно больное растение
Учитель дал школьницам из Талдыкоргана задание написать исследовательскую работу на любую актуальную тему. Начали с состояния почвы, а закончили автономным роботом, который сам находит на поле больное растение и обрабатывает химикатами только его.
- Направление
- Экология · агро/СХ
- Команда
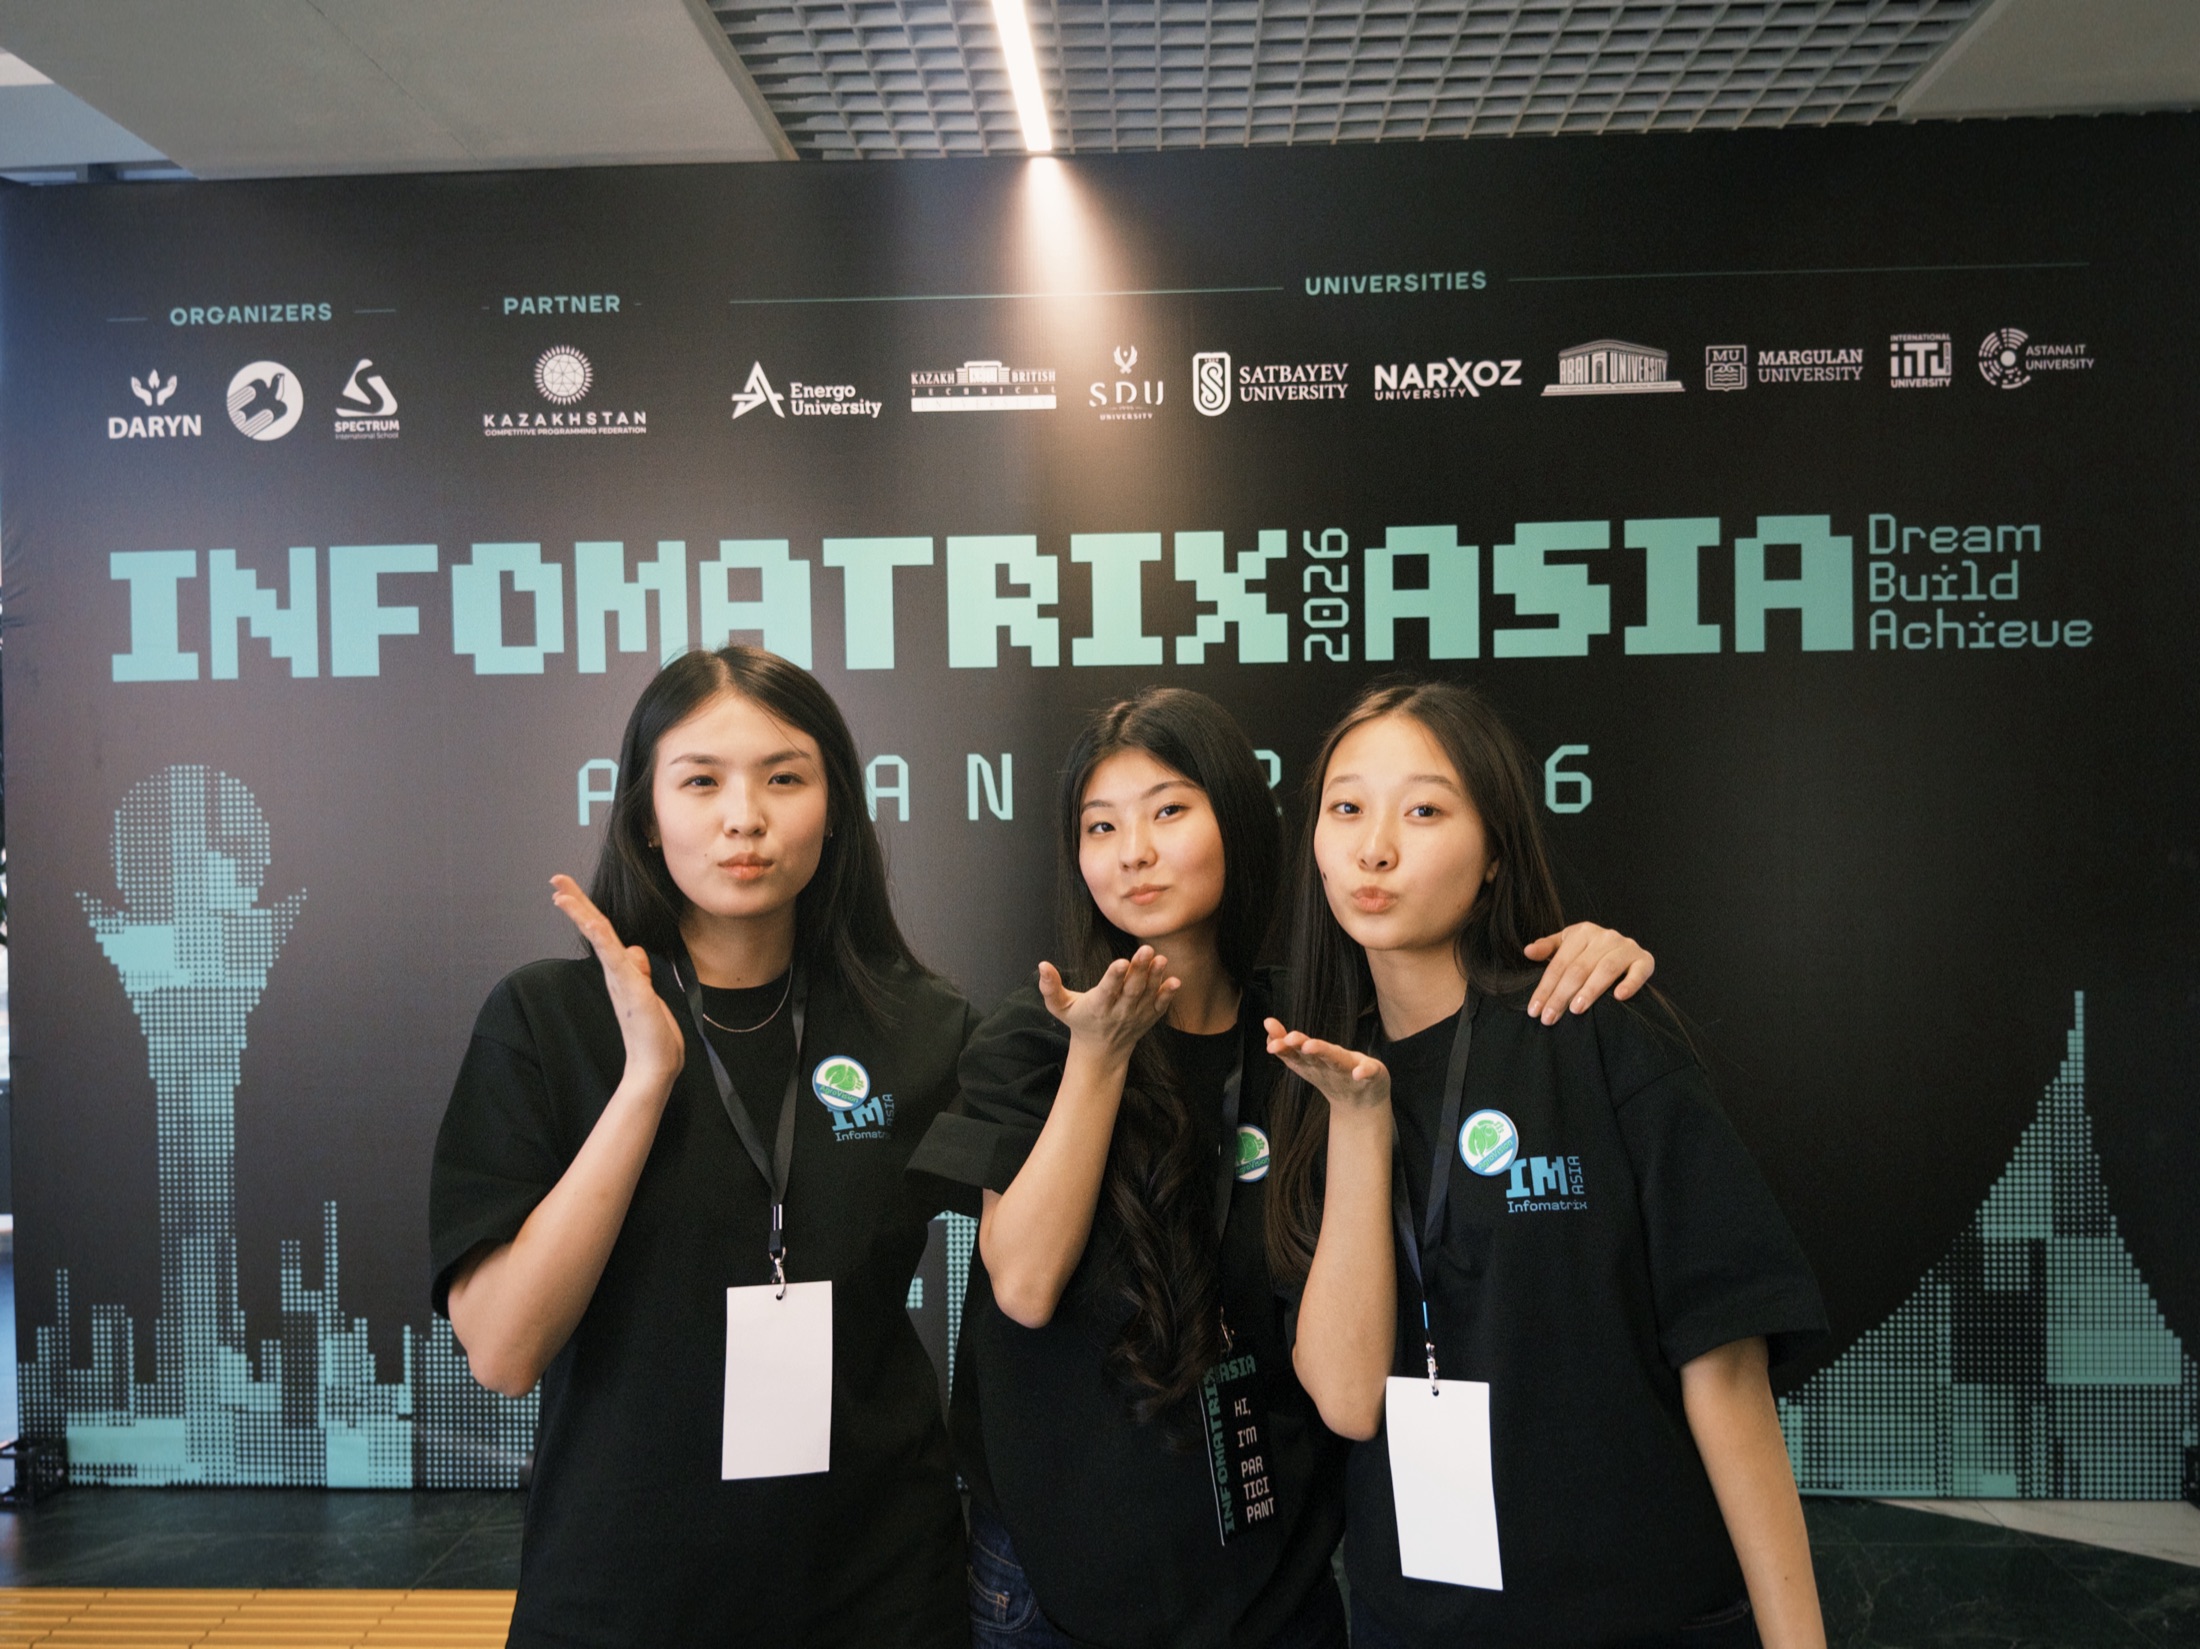
- AgroVision — Жексен Гүлбақыт (инженер-механик и электроник), Айдынкызы Камила (разработчик, программист), Манай Дәрия (дизайнер, разработка 3D-модели робота)
- Место
- Талдыкорган, НИШ
- Сезон
- 2026 — полуфиналист (топ-38), в финал не вошла
- Статус сейчас
- Рабочий прототип, по словам команды, протестирован; впереди полевые испытания
- ЦУР ООН
- 2 — ликвидация голода · 15 — экосистемы суши
- Город
- Талдыкорган
- Школа
- НИШ г. Талдыкорган
- Результат
- полуфиналист сезона 2026 (топ-38); в финал не прошли
Паспорт проекта
 ▶
AgroVision · защита проекта перед жюри
Проблема, которую фермер видит слишком поздно
Болезни и вредителей на поле, как объясняет команда, часто замечают, когда часть урожая уже потеряна: поля обходят вручную, а найдя проблему, распыляют химикаты по всей площади без разбора. Это увеличивает расходы и нагружает окружающую среду, а поздний диагноз всё равно стоит урожая.
Что придумали
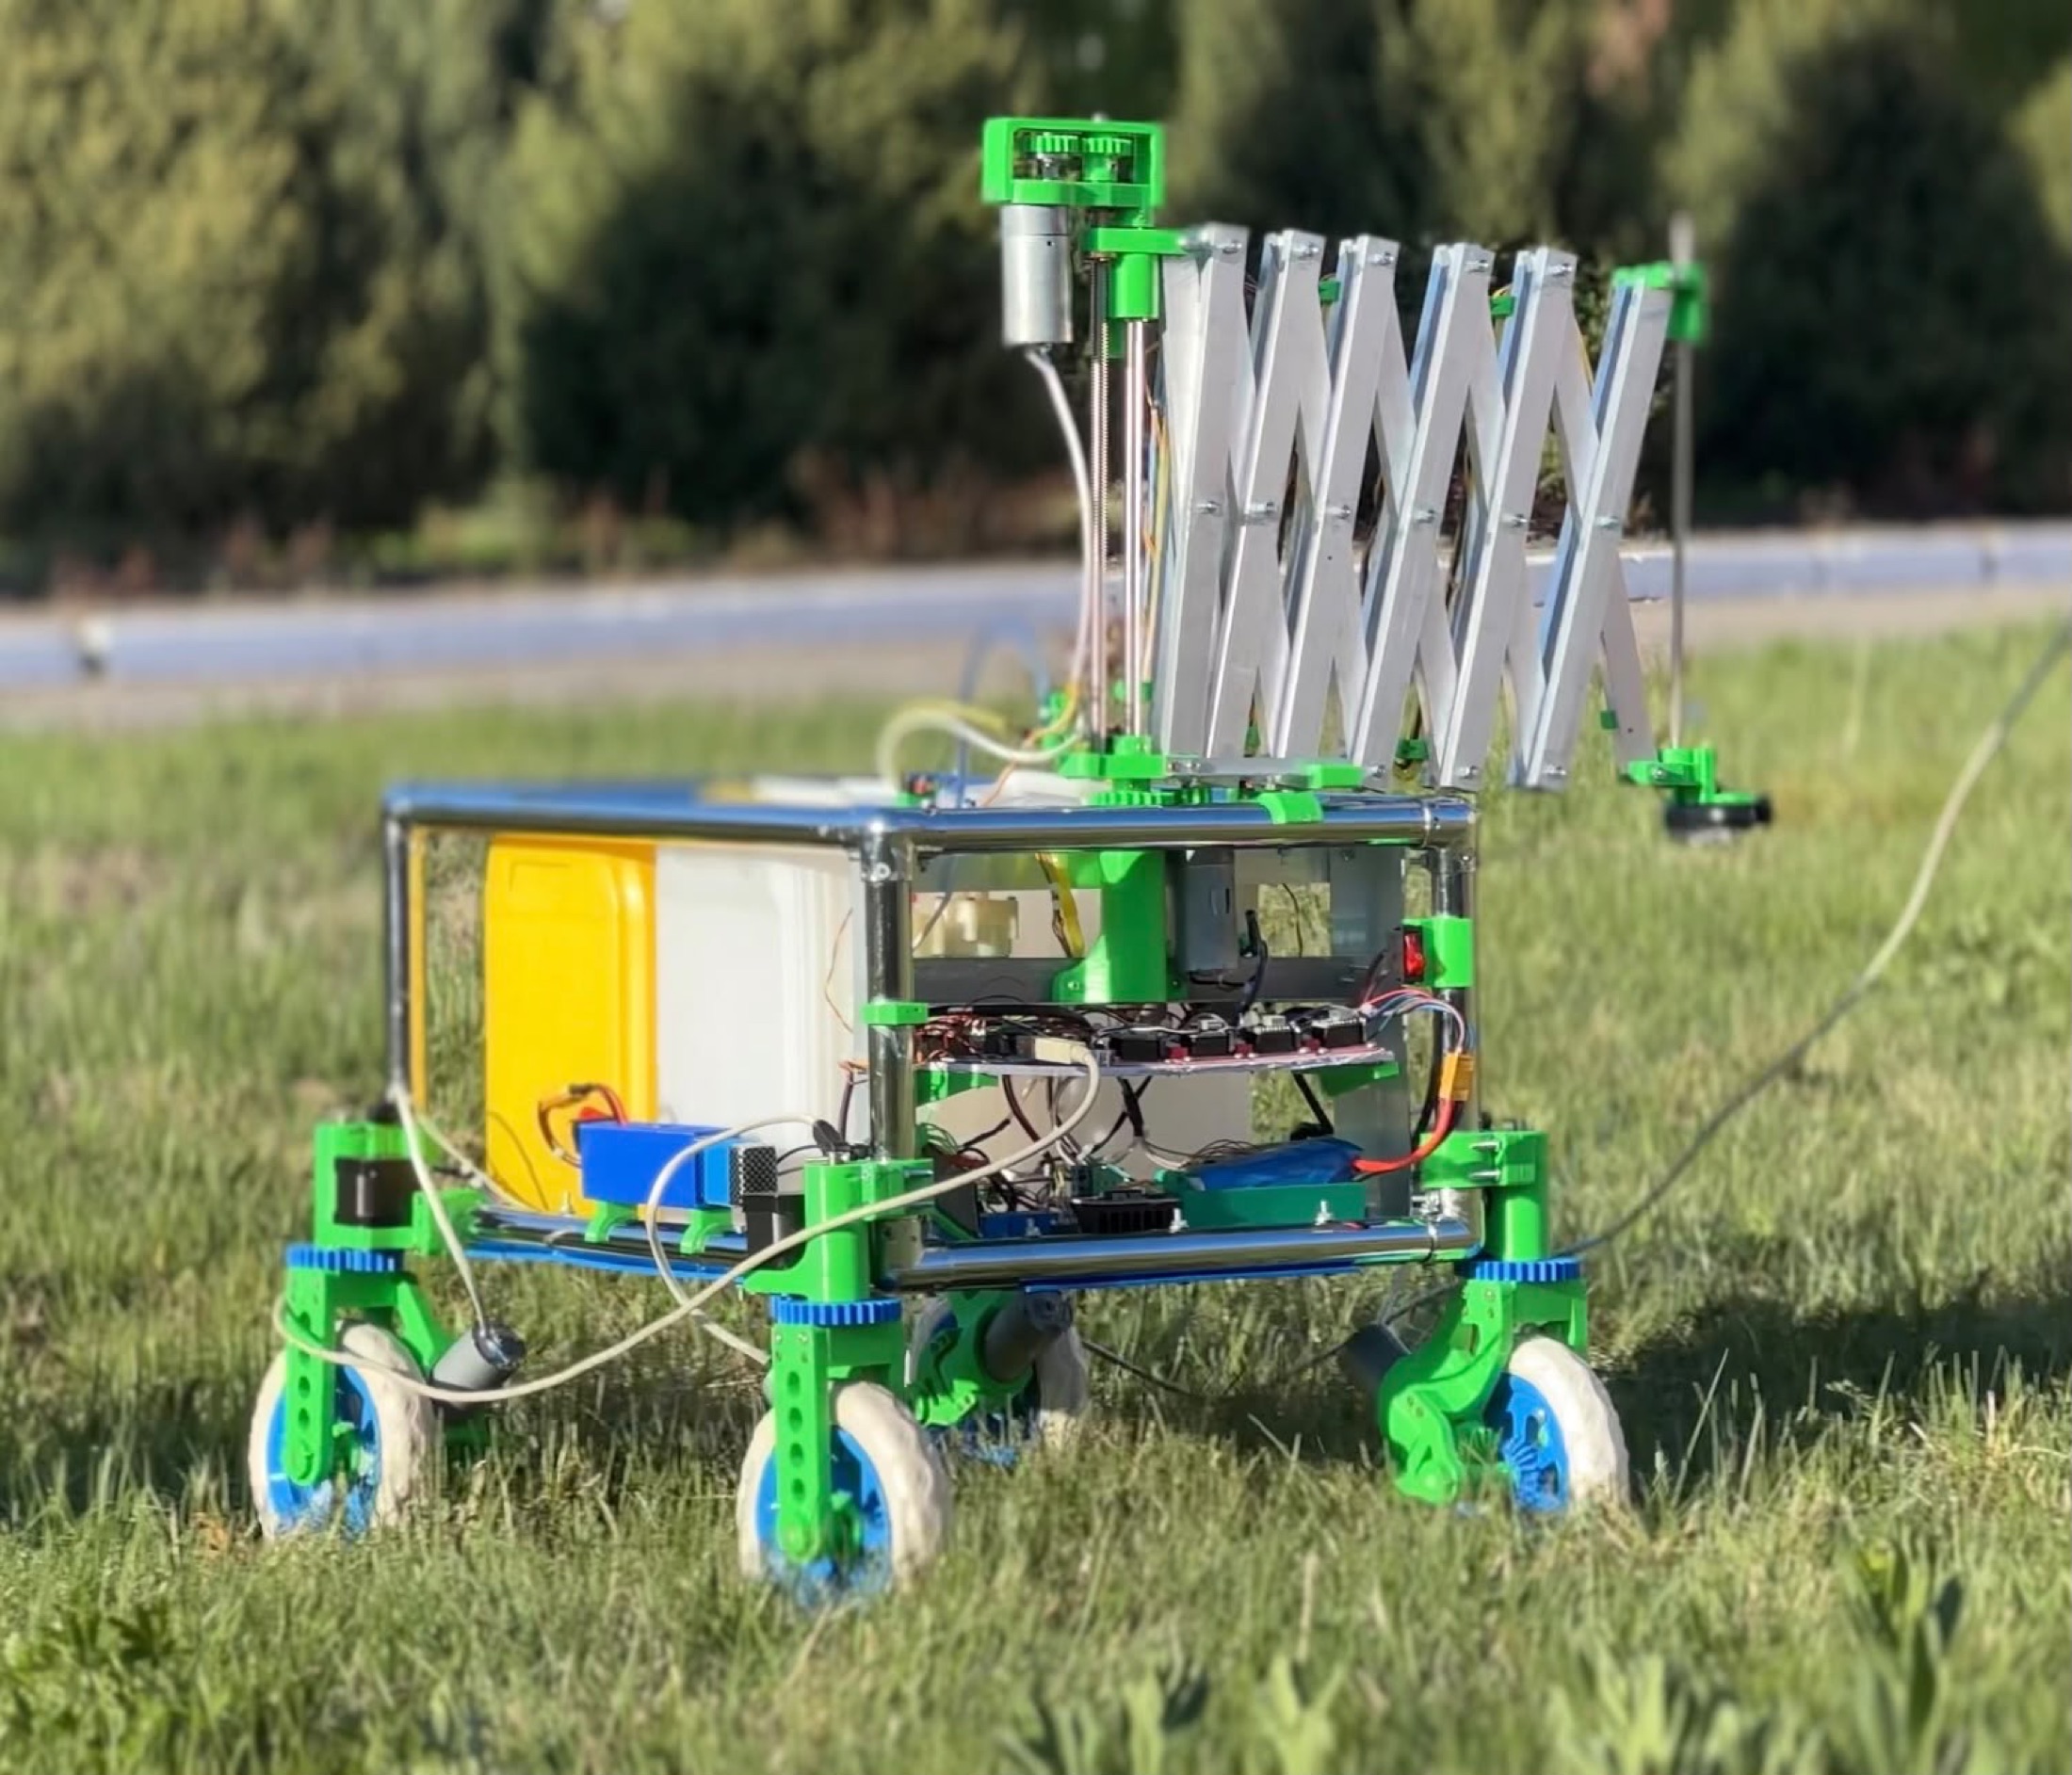
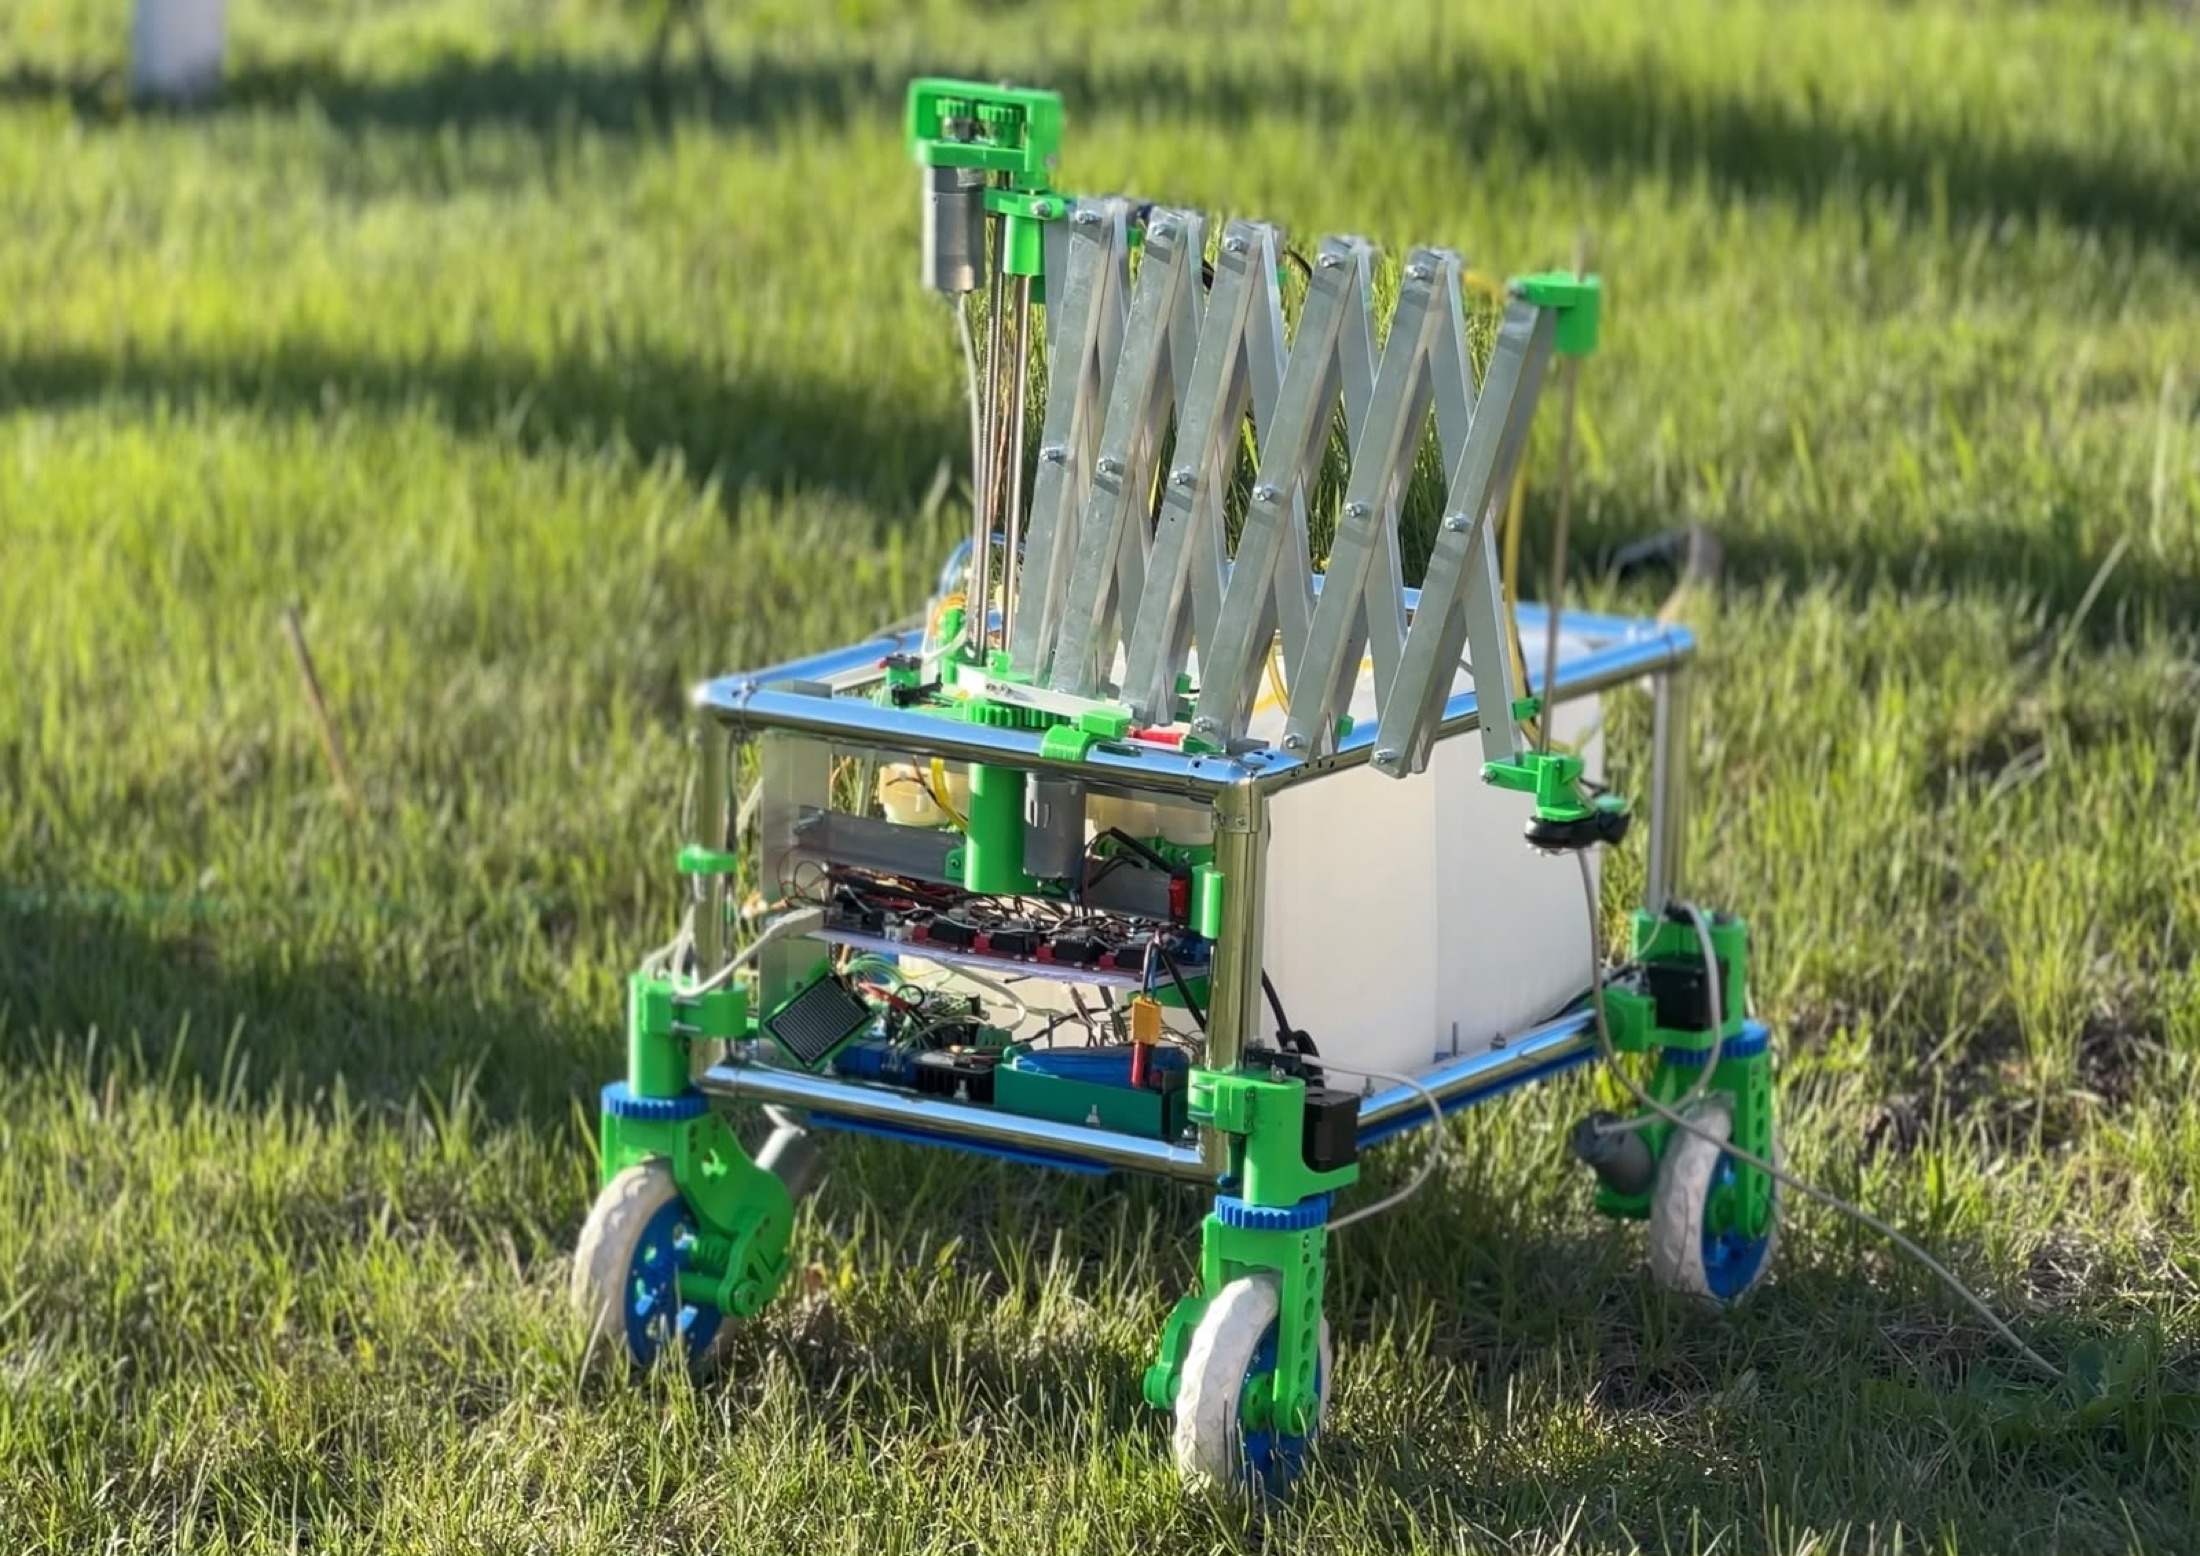
AgroVision — робот, который передвигается по полю, анализирует растения камерами и нейросетью YOLOv8, находит болезни и вредителей, а затем обрабатывает точечно только поражённые участки. Регулируемый ножничный механизм меняет высоту камеры и распылителя под культуры разного размера, а все данные уходят на онлайн-платформу, где фермер видит состояние поля целиком.
Отличие, которое подчёркивает сама команда: существующие решения на рынке закрывают только одну функцию — одни анализируют растения, другие обрабатывают или пропалывают. AgroVision совмещает анализ, диагностику и лечение в одной системе.
Как это началось
«Идея AgroVision появилась во время школьного исследовательского проекта. Учитель дал нам задание выбрать актуальную проблему и написать research paper. Сначала мы изучали состояние почвы, а затем, анализируя научные статьи и статистику, перешли к теме сельского хозяйства. Нас особенно заинтересовало, что фермеры сталкиваются с поздним обнаружением болезней растений, потерей урожая и чрезмерным использованием химикатов. Именно тогда мы поняли, что хотим создать технологическое решение, которое поможет автоматизировать мониторинг полей и сделать сельское хозяйство более эффективным».
Главный провал: три-четыре конструкции, прежде чем робот поехал ровно
«Во время разработки мы аж 3–4 раза полностью меняли конструкцию робота. Мы пробовали разные шасси, колёса и добавляли новые компоненты, тестируя их на различных поверхностях, чтобы добиться устойчивости и проходимости. Самой сложной задачей стало создание эффективной конструкции робота и обучение модели искусственного интеллекта для точного распознавания болезней и вредителей. Этот опыт научил нас не бояться переделывать проект и постоянно совершенствовать его через тестирование».
Разбор изобретателя
| Метод-этап | Итеративное тестирование механики на разных поверхностях вместо одной «правильной» конструкции с самого начала |
| Что сработало | Проверка каждой версии на разных поверхностях: шасси, колёса и компоненты меняли по результатам испытаний |
| Что не сработало | Первые конструкции не давали нужной устойчивости и проходимости — корпус пришлось полностью менять 3–4 раза |
| → Инструмент Части 2 | Испытывать механику на тех поверхностях, где робот будет работать, с первой версии — и закладывать в план время на несколько полных переделок |
Где проект сейчас
По словам команды, прототип с системой компьютерного зрения, онлайн-платформой и регулируемым ножничным механизмом создан и протестирован.
Дальше — полевые испытания на реальных фермах, повышение точности ИИ, пилотные проекты в Казахстане и подготовка к серийному производству.
Потенциал развития
Взгляд со стороны: чем этот проект может стать, если довести его до продукта. Это аналитическая гипотеза редакции, построенная на описании технологии.
Сильная сторона AgroVision — диагностика и обработка за один проход: нейросеть находит поражённое растение, регулируемый механизм тут же прицельно его обрабатывает. Попутно робот собирает карту поражений поля — данные, которые ценны и сами по себе.
Направления, куда это масштабируется
| Направление | Что переиспользуется | Пример применения |
|---|---|---|
| Другие культуры и агрозоны | Тот же движок YOLOv8, дообученный на новых культурах | Виноградники, сады, теплицы — не только полевые культуры |
| Аналитическая платформа отдельно от робота | Карта поражений поля как данные | Продажа доступа к данным агрономам и страховщикам урожая независимо от продажи самого робота |
| Модульный ножничный механизм | Регулируемая по высоте платформа камеры/распылителя | Переносим на другие агророботы — прополку, точечное внесение удобрений |
| Сокращение химикатов как измеримая метрика | Точечная обработка вместо сплошного опрыскивания | Показатель для агрохолдингов, отчитывающихся по устойчивому развитию |
Что нужно доказать. Первое — точность распознавания болезней на независимых полевых данных, а не только в тестах команды. Второе — экономика при масштабе одного реального хозяйства. Третье — полевые испытания на реальной ферме, которые команда сама называет следующим шагом.
Что советуют тем, кто начинает
«Не сдавайтесь после первых неудач: каждая ошибка делает ваш проект лучше. Начните с реальной проблемы и не бойтесь менять своё решение».
«Изобретать — это…»
«Превращать проблемы в возможности».
Материалы команды
Прототип1
Команда1
Знак проекта1